
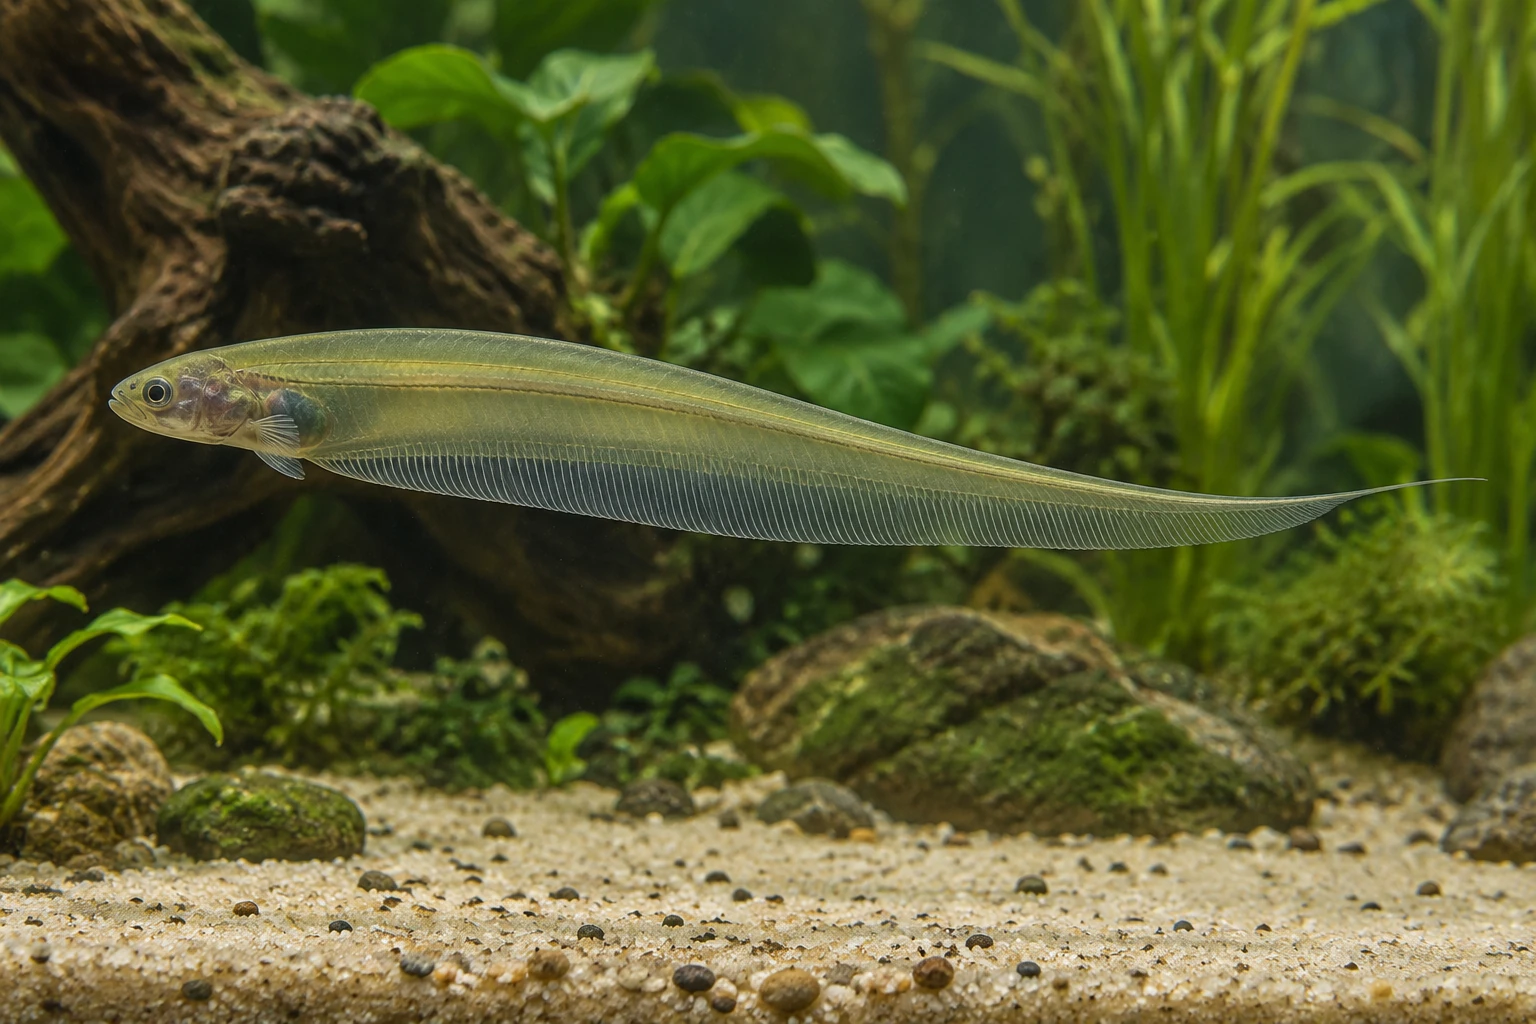
Если две силы направлены в разные стороны, кажется, что их совместное действие бесполезно: животное расходует усилие, но не продвигается. Для управления движением вопрос сложнее. Удержание положения и возможность быстро изменить его тоже являются результатами. Поэтому полезно отличать итоговое перемещение от того, как система реагирует на небольшое возмущение.
Shahin Sefati и коллеги в2013году исследовали стеклянного ножа Eigenmannia virescens. Работа объединяла кинематические данные рыбы, математическую модель плавания и эксперименты с биомиметическим роботом. По результатам авторы показали, что создание взаимно противоположных сил и раздельное управление ими могут обеспечивать пассивную стабилизацию и одновременно улучшать манёвренность. В данном контексте противодействие не оказалось просто бесполезной потерей движения.
Нулевая сумма не равна отсутствию управления
Для мысленного примера представим два условных воздействия: одно направлено вперёд, другое назад. В некотором состоянии их сумма близка к нулю. Если смотреть только на положение, можно не заметить ни одного из них. Но при изменении баланса результирующее воздействие уже может направлять систему.
Это упрощённый пример, а не уравнение плавания из статьи. Он поясняет, почему наблюдение неподвижного корпуса ещё не сообщает, что двигательная система выключена. Чтобы понять управление, необходимо исследовать не только исходное равновесие, но и ответ после изменения условий.
Также важно не путать равновесие сил с их постоянной неизменностью. Одинаковое внешнее положение может поддерживаться разными действиями. Поэтому отдельная фотография не позволяет восстановить всю механическую картину.
Пассивная стабилизация не означает неподвижное животное
Слово «пассивная» относится к свойству механического ответа, а не к отсутствию активности рыбы вообще. Оно не требует утверждать, что нервная система перестала участвовать в движении. Такую бытовую трактовку нельзя получить из названия результата.
Устойчивость тоже не является запретом двигаться. Система может хорошо удерживать выбранное состояние и достаточно быстро переходить к другому. Именно сочетание этих характеристик интересно: привычное ожидание компромисса между ними не обязательно описывает все способы управления.
Для пересказа полезно назвать обе характеристики отдельно. «Рыба неподвижно стояла» описывает только видимое положение. «Рыба была манёвренной» без указания проверяемого способа управления оставляет неизвестным, почему это происходило.
Зачем в исследовании нужен робот
Роботизированный аналог помогает проверять механическую идею в управляемой системе. Его результаты сопоставляют с моделью и данными животного. Но привод робота не является обнаруженной частью анатомии рыбы, а конструкция установки — устройством естественной среды.
Если в популярном материале показан искусственный плавник, подпись должна назвать его моделью. Иначе читатель может принять инженерный элемент за фотографию живого участника. Этот риск особенно велик, когда несколько видов изображений объединяют в одну красивую схему.
Другой вопрос, чем простое плавание назад
Описание длинного анального плавника чёрного ножа объясняет, где возникает наблюдаемое движение и почему возможен ход назад. Здесь центральный вопрос иной: какую роль противодействующие силы играют в устойчивости и манёвренности исследованной системы. Это не замена одного названия рыбы другим в инструкции по наблюдению.
При этом статья о стеклянном ноже не позволяет автоматически приписать точные результаты каждому похожему виду. Общая форма тела не заменяет собственные измерения. Перенос механизма требует учитывать, какую систему исследовали и какие подтверждения получили.
Домашнему наблюдателю достаточно видеть границу между интересным поведением и доказательством механической гипотезы. Не нужно направлять на рыбу сильное течение или выгонять её из укрытия ради проверки устойчивости. Смысл работы сохраняется через различение движения, суммарной силы и реакции системы, а не через домашнее испытание питомца.
 СобакиКак научить собаку команде «стоять» без подъёма руками
 СобакиГлоссостигма в аквариуме: посадка маленькими пучками и проверка света
 СобакиАквариумные растения in vitro: как подготовить стаканчик к посадке
 СобакиМикрантемум «Монте-Карло»: ковёр в грунте или каскад на декорации